Acceleration på skråplan: Smart Cart, kurvetilpasning og Python
En Smart Cart måler selv sin position, fart og acceleration, mens den ruller ned ad en skrå bane. Eleverne eksporterer målingerne og analyserer dem i Python. De finder accelerationen på tre måder: ved en andengradsregression på positionsdata, ved numerisk differentiation og direkte fra vognens accelerometer, og de sammenligner resultaterne med teorien a = g·sin(θ).
Hvor stor er accelerationen for en vogn på et skråplan, og giver regression, numerisk differentiation og accelerometer samme resultat?
Det skal I bruge
| Vare | Varenr. | Antal og formål |
|---|---|---|
| Smart Cart (rød) | ME-1240 | 1 pr. gruppe |
| Dynamikbane i aluminium, 2,2 m | ME-9779 | 1 pr. gruppe |
| Magnetiske kofangere (sæt) | ME-9885A | 1 sæt pr. gruppe, som endestop |
| Meterstok, træ | 192610 | 1 pr. gruppe |
| Kern skolevægt 6000 g/0,1 g (EMB 6000-1) | EMB 6000-1 | 1 til klassen, til at veje vognen |
| SPARKvue 5 (gratis download) | 900902 | Gratis app til tablet eller computer |
Andet udstyr: bøger eller klodser til at hæve den ene ende af banen; computer med Python (fx Jupyter eller Thonny) og bibliotekerne numpy og matplotlib; sPARKvue eller Capstone.
Sikkerhed
Sæt et endestop for den nederste ende af banen, så vognen ikke ruller ud over kanten og ned på gulvet. Hold fingrene væk fra endestoppet, når vognen kommer. Banen skal ligge stabilt på underlaget, så den ikke glider ned fra bøgerne.
Sådan gør I
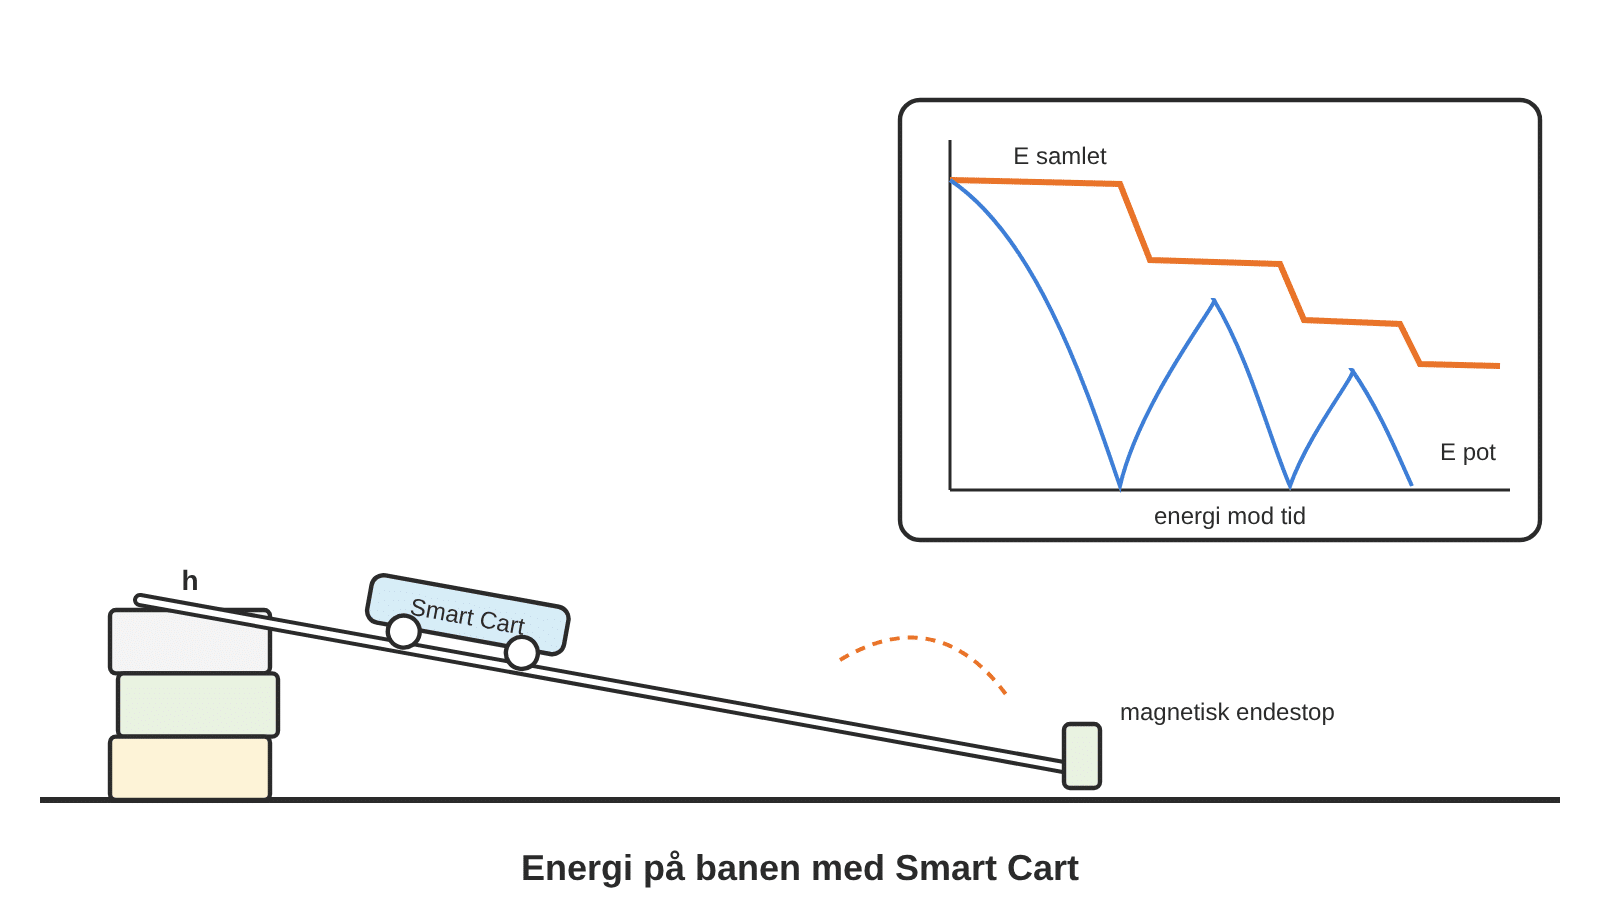
- Hæv den ene ende af banen ca. 5-10 cm. Mål højden h og afstanden L mellem banens understøtninger, og beregn sin(θ) = h/L.
- Tænd Smart Cart, forbind den i SPARKvue eller Capstone, og vælg position, hastighed og acceleration (langs vognen). Sæt målefrekvensen til 50 Hz.
- Hold vognen øverst på banen, start målingen, og slip vognen. Stop målingen, når den rammer endestoppet.
- Markér det interval, hvor vognen ruller frit, og eksportér data som en tekstfil (CSV).
- Indlæs data i Python. Lav en andengradsregression på positionen med numpy.polyfit, og find accelerationen som a = 2A.
- Beregn farten numerisk som Δs/Δt mellem nabopunkter, og find den gennemsnitlige acceleration ud fra første og sidste fart. Plot både målt og beregnet fart.
- Sammenlign med middelværdien af vognens egen acceleration og med g·sin(θ). Gentag ved 2-3 andre hældninger.
Med PASCO-sensor
Smart Cart (ME-1240) har indbygget positionsmåling via hjulene og et accelerometer, så både s, v og a logges trådløst uden ekstra sensorer. Data eksporteres fra SPARKvue eller Capstone som tekstfil, og analysen kan derefter laves i Python, hvor eleverne selv bestemmer, hvilket interval der bruges.
Hvad sker der?
På et skråplan uden friktion er tyngdekraftens komposant langs banen m·g·sin(θ), og Newtons 2. lov giver a = g·sin(θ). Accelerationen er konstant, så positionen følger s(t) = ½·a·t² + v₀·t + s₀. En andengradsregression s = A·t² + B·t + C giver derfor a = 2A.
Numerisk differentiation bruger, at farten er hældningen af s(t). Med mange målepunkter kan farten beregnes som (s₂ − s₁)/(t₂ − t₁), og accelerationen som ændringen i fart over tid. Metoden er følsom over for støj, så forskellen mellem nabopunkter svinger mere end regressionen.
I praksis bliver accelerationen lidt mindre end g·sin(θ), fordi hjulene har rullemodstand, og fordi en del af energien går til at få hjulene til at rotere. Accelerometergrafen viser ofte små afvigelser i starten, hvor vognen sættes i gang, og til sidst, hvor luftmodstand og ujævnheder spiller ind.
Spørgsmål til eftertanke
- Hvor godt passede de tre værdier for accelerationen sammen?
- Hvorfor svinger den numerisk beregnede acceleration mere end regressionen?
- Hvor stor var afvigelsen fra g·sin(θ), og hvad kan forklare den?
- Hvordan påvirker valget af tidsinterval resultatet?
- Hvordan ville I bestemme g ud fra målinger ved flere hældninger?
Til læreren
Hold hældningen lille, så vognen ikke bliver for hurtig, og så forsøget varer mindst 1-2 sekunder. Det giver flere målepunkter. Vognens fortegn afhænger af, hvilken vej den vender. Lad eleverne nulstille positionen, før de slipper.
En simpel Python-løsning kræver kun numpy og matplotlib: indlæs tid og position, kald numpy.polyfit(t, s, 2) og plot data og model sammen. Elever, der er nye i Python, kan få et færdigt skelet, hvor de selv skal udfylde regression og differentiation.
Til fysik A kan eleverne afbilde a mod sin(θ) for flere hældninger og bestemme g som hældningen. Skæringen med aksen siger noget om friktionen. De kan også beregne usikkerheden på sin(θ) ud fra usikkerheden på h og L.
Vejledningen er udarbejdet af LabDidakt. Læreren skal altid selv vurdere sikkerheden ved forsøget i sin klasse og følge skolens retningslinjer og sikkerhedsdatabladene for de kemikalier, der bruges.